
潜水航道偏航并非罕见事故,它往往发生在水下能见度极低、定位信号受限的环境中。水流持续推挤潜水器,导航系统又难以实时校准,两种力量叠加后,原本细微的偏差会被放大,最终把航迹带离预定路线。关注这一现象,是因为它既关系潜航安全,也检验水下导航与水文预报能否真正协同。
一次典型的深潜任务中,潜水器按计划穿越狭窄水道,出发时航向与深度都保持正常。C7娱乐官方网站入水数小时后,沿岸流逐渐增强,流速虽不算猛烈,却持续作用在艇体侧面。操作员依靠惯性导航和少量声学信标推算位置,每隔一段时间修正一次。可当信标回波延迟,修正间隔被拉长,航迹开始悄悄偏离中心线。
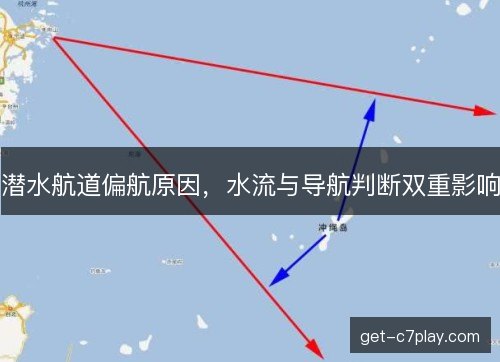
偏航被发现时,潜水器已靠近航道边缘,测深仪读数与海图出现差异,操作员才意识到横向位移超预期。他们降低航速,增加测速与测深频次,并尝试重新捕获声学信标。水流仍在推挤艇体,导航解算却因噪声增大而跳动。经过多次小角度调整,潜水器避开浅滩,但任务时间被压缩,部分观测点被迫取消。
水流对潜水航道的干扰,很少表现为单一方向的稳定推力。表层风生流、潮汐往复流、深层密度流与内波,会在不同深度形成速度差。潜水器穿越密度跃层时,姿态和受力突然变化,螺旋桨效率也随之波动。更麻烦的是,内波引起的垂向运动常让测速仪读偏,给导航系统提供错误的地速基准,误差便一层层累积。
水下导航判断依赖多种传感器融合,惯性导航、多普勒测速、深度计、声学定位与地形匹配各有盲区。惯性器件随时间漂移,多普勒在近底或泥沙中易受反射干扰,声学信标覆盖有限且存在时延。地形匹配需要高分辨率海图,许多航道数据却陈旧。系统只能给出概率位置,操作员必须在不确定中判断,迟疑会让水流继续改写航迹。
水流与导航判断并非各自独立,它们会形成相互放大的回路。水流把潜水器推离航线,导航误差又让操作员误判位置,修正方向可能偏得更远。若测速仪低估横流分量,自动驾驶会减少压舵,艇体继续侧滑。若声学定位恢复,系统又可能给出跳跃式修正,造成航向摆动。双重影响的关键不在单次误差大小,而在反馈速度超过修正能力。
航道环境本身也在放大双重影响。潮汐表若未反映当地地形造成的涨落差异,操作员可能按错误时段下潜。风生表层流与深层流方向相反时,深度变化会改变实际受力。海图上的障碍物位置若有偏差,导航系统即便算准坐标,也可能把潜水器引向危险边缘。水文预报更新慢,使这些风险难以在出航前排除,只能靠现场判断补足。
操作员在双重影响下承受额外压力。水下通信带宽低,回传位置往往滞后,指挥端看到的航迹并非实时。艇内人员要同时监控深度、姿态、电量与障碍物,注意力被分散。若训练中缺少强流与信标丢失的联合演练,遇到偏差就容易过度修正。流程若要求层层请示,决策时间延长,水流早已把潜水器推到另一侧,风险随之上升。
偏航直接威胁潜水器自身安全。航道边缘常有浅滩、礁石、渔网或沉船,横向误差一旦超过安全余量,碰撞概率迅速升高。任务层面,偏离预设测线会让观测数据失去空间连续性,科研样本或海底测绘成果需要重做。若潜水器为避开危险而紧急上浮,还可能闯入商船航道,给水面交通带来冲突。一次偏航,牵动安全、进度与成本三本账。
降低偏航风险,需要把水流预报做得更细。传统大范围洋流图分辨率粗,难以反映海峡、岬角与海底峡谷附近的局部切变。布放更多漂流浮标、海底流速仪和温盐深剖面仪,可以刻画不同深度的流场结构。潜水器自身也应携带声学多普勒流速剖面仪,边航行边测量水流,把实测数据回灌导航滤波。水流越早被看见,修正越从容。
导航判断同样需要升级。多源融合算法应把不同传感器的误差特性写进模型,而不是直接平均。当声学信标短时失锁,系统可依靠地形匹配、重力匹配与航位推算维持概率航迹。人工智能可识别流场异常与导航漂移的关联,提前提示操作员。但算法不能替代人的情境意识,关键仍在于让设备报告置信度,而非只给一个精确坐标。
航线规划可以留出更多冗余。穿越强流区时,预设航线不必追求几何最短,而应选择流场较稳、信标覆盖较好的走廊。操作策略上,可把长直航段拆成若干短段,每段设定可接受的横向误差与修正窗口。遇到信标丢失,应及时降速或短暂悬停,等待导航收敛,而不是盲目加车。预留安全余量,等于给水流和判断误差留下缓冲空间。
更深层的改变在于协同。水文部门、航海保障机构、潜水器运营方与科研团队,掌握着不同数据。水流实测、海图更新、信标布设与偏航事件记录若能汇入统一格式,导航模型就能获得更真实的边界条件。行业标准应要求报告定位置信度、流速误差与修正动作,而不是只记录最终坐标。公开复盘比单纯归咎操作员更能减少下一次偏航。
未来水下航行会更依赖自主决策。潜水器需要实时感知流场,滚动更新航线,并在通信中断时独立权衡安全与任务。边缘计算可以把导航滤波、流速估计与障碍识别放在艇内完成,减少对水面指令的依赖。数字孪生航道则能在出航前模拟不同流况,预演信标丢失与强切变场景。技术越强,越需要明确算法在何时让位于人的判断。
潜水航道偏航的原因,落在水流与导航判断的双重影响上。水流提供持续而多变的外力,导航判断则在有限信息中寻找方向,两者的误差若同步放大,安全余量便被吞噬。承认耦合,意味着不再把偏航归因于设备故障或人员疏忽,而是从流场预报、传感器融合、航线设计与组织协同改进。每一次修正,都是对水下不确定性的重新丈量。
C7娱乐官方网站-全球顶级真人游戏与体育竞技平台_C7 GAME(c7play)c7娱乐致力于打造互动型体育社区,鼓励用户参与赛事讨论和观点分享。平台坚持内容真实和环境友好,促进体育信息的开放共享,构建健康有序的体育交流空间。